
触发方式怎么选:焊接从哪一刻开始算
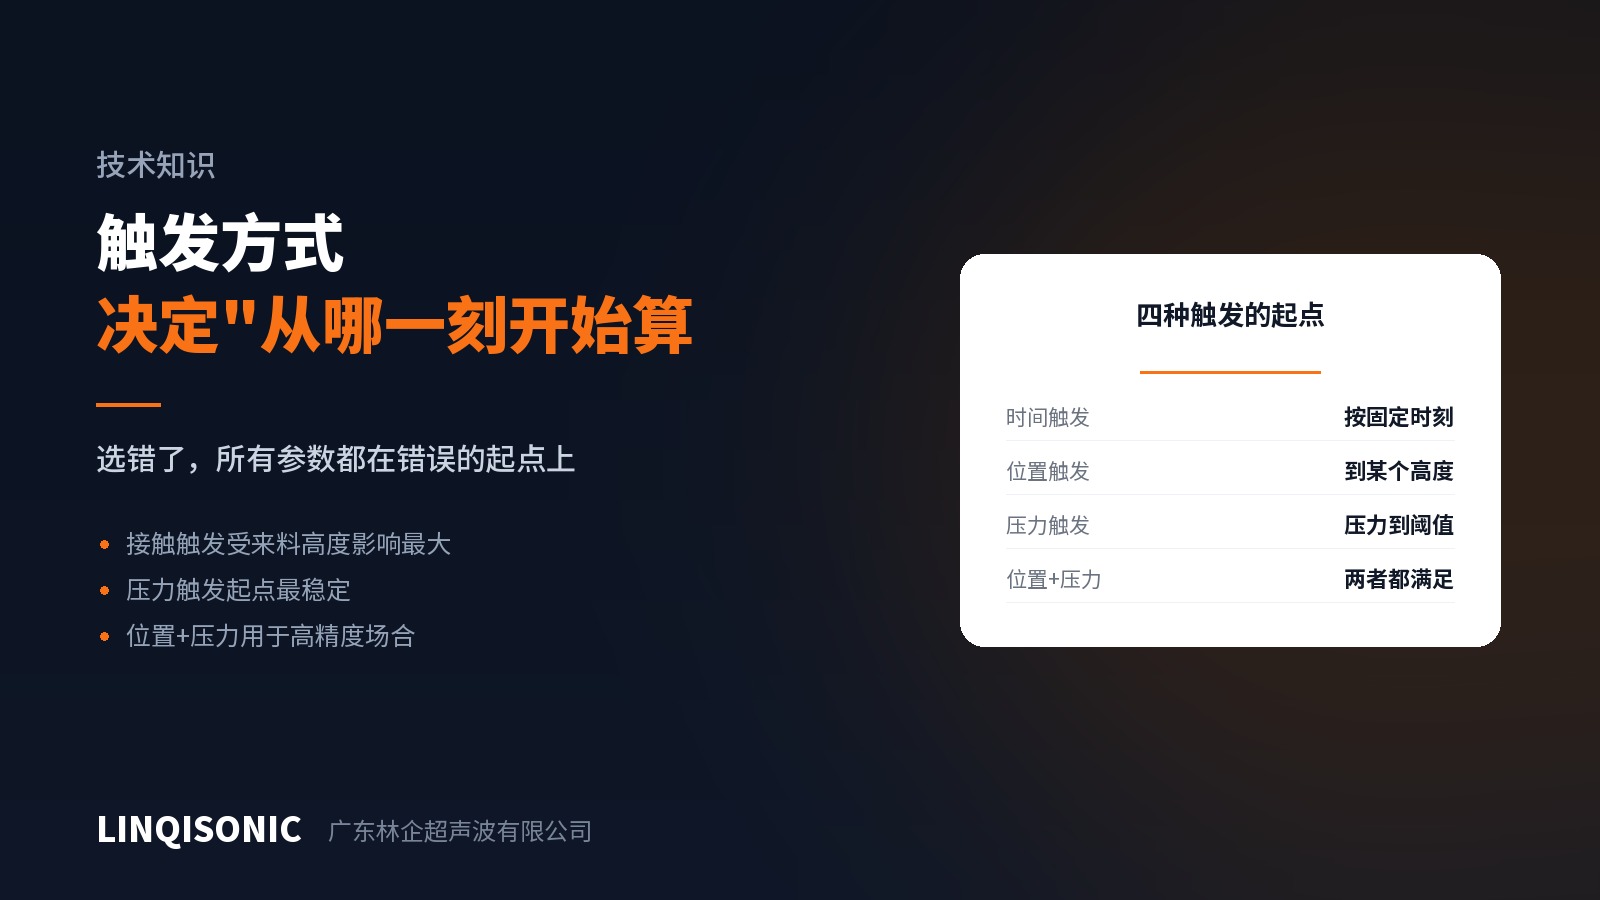
调机时大家盯着振幅、时间、压力,很少有人注意触发方式。但触发决定的是超声波从哪一刻开始输出——起点不对,后面所有参数都建立在一个漂移的基准上。
四种触发
时间触发——焊头下行开始后,经过固定时间就启动超声。最简单,但完全不管焊头有没有真的碰到工件。工件高度有公差、夹具有间隙时,每一件的实际接触时刻都不同。
位置触发——焊头下行到某个设定位置时启动。以设备原点为基准,来料的高度公差会直接反映为接触压力的差异。
压力触发——焊头接触工件并达到设定压力时启动。这是最稳的一种:无论工件高多少,超声都是在"压力已经建立"这个统一状态下开始的。
位置加压力——两个条件都满足才启动。用于对起点一致性要求极高的场合,也能防止工件缺失或错位时的误动作。
为什么起点如此重要
超声波焊接的第一个瞬间决定了很多事。此时接触面积最小、能量密度最高,熔融是否顺利启动就看这一下。
如果超声在焊头还没真正压实的时候就开始输出,前一小段能量消耗在"把工件压紧"这个过程里,而不是熔融界面。结果是同样的设定能量,实际用于焊接的部分每一件都不同。
反过来,如果超声启动太晚,焊头已经把工件压出变形,起始状态同样不一致。
什么时候必须换成压力触发
来料高度公差大。注塑件的高度波动比想象中大,尤其是大件和薄壁件。压力触发以每一件的实际接触状态为准,能吸收这个波动。
软材料。PP、PE、TPU 这类软料,焊头接触后会先压缩一段。位置触发很难判断这一段算不算接触。
薄壁件。接触压力稍大就会变形,起点必须精确。
外观件。接触瞬间的冲击是压痕的主要来源之一,压力触发配合较慢的下压速度可以明显改善。
一个常被忽略的配套项
触发之前的下压速度同样要控制。速度快,焊头撞上工件的冲击大,压痕重、起点也不稳;速度慢则节拍受影响。合理的做法是快速接近、接触前减速,很多设备支持这样的分段速度设定。
各机型支持的触发方式与速度控制能力,见超声波焊接机产品中心。有具体件要判断用哪种触发,把零件图和来料公差发到 1427498429@qq.com,或致电 0769-82029510 / 13760010932。